Máy tính cho xe AGV là khối xử lý trung tâm trên xe, nhận dữ liệu từ LiDAR, camera và encoder để định vị, lập kế hoạch đường, rồi ra lệnh cho bộ điều khiển chuyển động qua CAN hoặc Ethernet, tất cả chạy từ ắc quy 24 hoặc 48 V trên xe. Bài xe tự hành AGV là gì đã trình bày tổng quan và yêu cầu chung của máy tính trên xe; bài này đi sâu vào kiến trúc điều khiển trên xe, bảng yêu cầu chi tiết cho từng khối và ba cấu hình máy tính theo loại AGV, dẫn theo các model Advantech ARK-2121F, Cincoze DS-1300 và DX-1200 đang có trong danh mục IPC247.
1. Kiến trúc điều khiển trên xe AGV
Một xe AGV hiện đại có ba lớp điều khiển tách biệt, nối với nhau bằng bus và mạng trên xe. Tách lớp giúp phần an toàn không phụ thuộc phần mềm dẫn đường, và cho phép nâng cấp máy tính mà không đụng đến mạch mô tơ.
- Lớp chuyển động và an toàn: bộ điều khiển chuyển động (motion controller) hoặc PLC an toàn đọc encoder bánh xe, điều khiển driver mô tơ, nhận tín hiệu laser an toàn, cản va chạm, nút dừng khẩn. Chu kỳ 1 đến 10 ms, logic cố định, đạt cấp an toàn ISO 13849 nếu xe chạy chung với người.
- Lớp dẫn đường: máy tính công nghiệp chạy phần mềm định vị và lập kế hoạch đường. Xe bám băng từ hoặc mã QR sàn có thể gộp lớp này vào PLC. Xe dẫn đường tự nhiên nhận đám mây điểm từ LiDAR 2D/3D, chạy SLAM (định vị và dựng bản đồ đồng thời) hoặc khớp bản đồ có sẵn, tính vận tốc và góc lái rồi gửi xuống lớp chuyển động.
- Lớp giao tiếp và quản lý đội xe: cùng máy tính dẫn đường hoặc máy riêng, nối Wi-Fi công nghiệp hoặc 4G/5G về hệ quản lý đội xe, nhận lệnh nhiệm vụ, báo vị trí, pin, giao tiếp với cửa tự động, thang máy, băng tải và hệ thống kho.
Đường tín hiệu giữa các lớp: CAN bus (CANopen) nối máy tính với driver mô tơ, BMS ắc quy, mô-đun I/O, chịu nhiễu tốt và nhiều nút trên một cặp dây; Ethernet cho LiDAR, camera và bộ điều khiển chuyển động dùng EtherCAT hoặc PROFINET, LiDAR 3D và camera GigE cần Gigabit và nên cấp nguồn qua PoE; RS232/RS485 cho encoder, cảm biến siêu âm, đầu đọc RFID sàn; DIO cách ly cho cản va chạm, cảm biến nâng hạ, đèn còi và dừng khẩn dự phòng.

2. Yêu cầu kỹ thuật của máy tính cho xe AGV
Máy tính trên xe làm việc trong thân xe kín, nóng, rung liên tục, lấy điện từ ắc quy dao động và không có người theo dõi. Bảng dưới nêu yêu cầu cho từng hạng mục, ưu tiên theo mức bắt buộc.
| Hạng mục | Yêu cầu | Lý do trên xe AGV | Mức bắt buộc |
|---|---|---|---|
| Nguồn vào, bật tắt | DC dải rộng 9–36 V (hệ 24 V) hoặc 9–48 V (hệ 48 V); bảo vệ ngược cực, quá áp; chế độ AT tự bật; tuỳ chọn cảm biến đánh lửa (ignition sensing) có trễ tắt | Ắc quy 24 V dao động 20–29 V, 48 V dao động 40–58 V; mô tơ khởi động gây sụt áp; không ai bấm nút nguồn máy tính trên xe | Bắt buộc; ignition nên có |
| Rung, sốc | Rung IEC 60068-2-64 ≥ 2 Grms, sốc IEC 60068-2-27 ≥ 30 G với SSD; MIL-STD-810G với xe tải nặng, sàn xấu | Sàn bê tông, khe co giãn, gờ giảm tốc, va chạm nhẹ khi ghép pallet | Bắt buộc |
| Tản nhiệt | Không quạt, vỏ nhôm; dải nhiệt hoạt động -20 đến 70 °C cho xưởng, -40 đến 70 °C cho kho lạnh | Thân xe kín nóng hơn xưởng 10–15 °C; kho lạnh dưới 0 °C; quạt hút bụi và hỏng sớm | Bắt buộc |
| Cổng dẫn đường | 2–4 LAN Gigabit, PoE cho LiDAR 3D và camera; 10GbE khi nhiều camera hoặc LiDAR độ phân giải cao | Mỗi cảm biến một cổng để không nghẽn, PoE bớt dây nguồn | ≥ 2 LAN bắt buộc |
| Cổng điều khiển | CAN (qua mô-đun Mini PCIe hoặc USB-CAN), RS232/RS485 2–6 cổng, DIO cách ly 4/4 trở lên | Nối driver, BMS, encoder, cảm biến, đèn còi | Theo thiết kế xe |
| Không dây | Khe Mini PCIe hoặc M.2 Key E kèm khe SIM cho Wi-Fi công nghiệp, 4G/5G; GNSS nếu chạy ngoài trời | Giao tiếp đội xe, chuyển vùng giữa điểm phát trong kho | Bắt buộc |
| Sức tính toán | Bám băng từ/QR: Atom, Celeron 4 nhân. LiDAR 2D SLAM: Core i5/i7. LiDAR 3D, camera AI: Core i7/i9 nhiều nhân, GPU tích hợp hoặc mô-đun AI | Đám mây điểm và thuật toán khớp bản đồ tỉ lệ với số điểm và tần số quét | Theo loại dẫn đường |
| Chứng nhận | CE; E-mark và EN 50155/EN 50121-3-2 với xe chạy trong nhà ga, sân bay, đường sắt; UL 62368-1 an toàn điện | Xe di chuyển gần người và thiết bị nhạy nhiễu | CE bắt buộc, còn lại theo nơi vận hành |
3. Ba cấu hình máy tính cho xe AGV theo loại dẫn đường
Ba model dưới đây phủ ba mức xe thường gặp. Thông số lấy theo trang sản phẩm trong danh mục IPC247.
| Cấu hình | Loại AGV | Model | CPU, bộ nhớ | Nguồn, nhiệt, rung | Cổng chính | Không dây, mở rộng |
|---|---|---|---|---|---|---|
| 1. Cơ bản | Xe bám băng từ, QR sàn, laser phản xạ; AGV kéo, AGV đơn vị tải | Advantech ARK-2121F | Celeron J1900 4 nhân 2,0 GHz, DDR3L tới 8 GB, mSATA + SATA 2,5 inch | 9–36 V DC, kiểu ATX; -20 đến 70 °C; rung 3 Grms, sốc 30 G với SSD; tiêu thụ 8,4 W điển hình | 2 GbE, 6 × RS-232/422/485, 6 USB, DIO cách ly 4/4 (3 kV), VGA + HDMI, watchdog | 2 Mini PCIe (1 kèm SIM) cho Wi-Fi/4G hoặc thẻ CAN; gắn ray DIN, tường, VESA; 264,5 × 68,4 × 133 mm |
| 2. Dẫn đường tự nhiên | LiDAR 2D SLAM, AMR kho, xe nâng tự hành, xe chạy kho lạnh hoặc bãi ngoài | Cincoze DS-1300 | Xeon 10 nhân hoặc Core i9/i7/i5/i3 thế hệ 10, TDP tới 80 W; 2 SATA 2,5 inch, 3 mSATA, 1 M.2 NVMe | -40 đến 70 °C; MIL-STD-810G; EN 50155 (EN 50121-3-2) | 2 GbE, tuỳ chọn 2 × 10GbE; mở rộng COM, DIO, LAN qua mô-đun CMI | 3 Mini PCIe, 2 khe SIM; mô-đun CFM cho cảm biến đánh lửa và PoE |
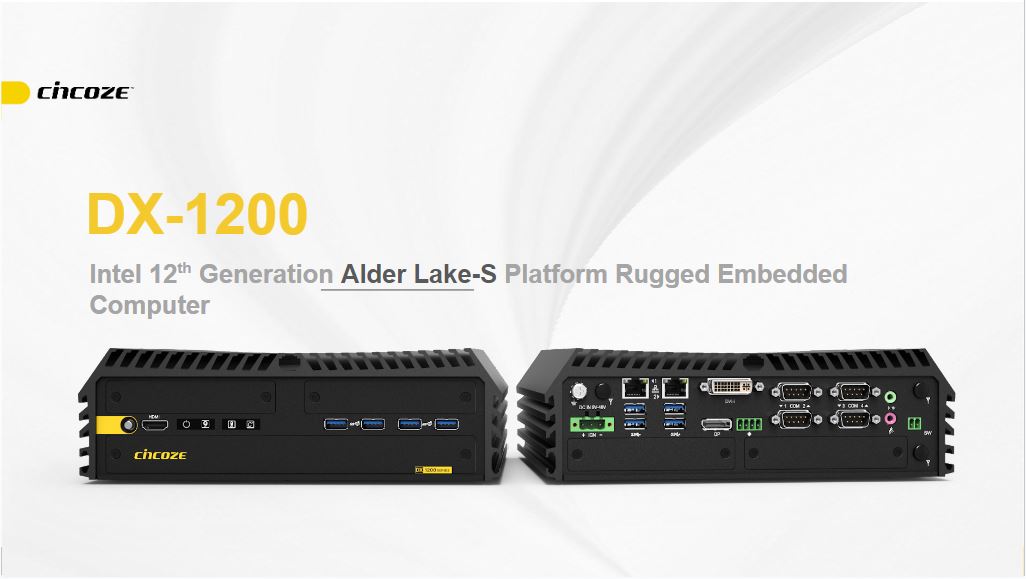
| 3. LiDAR 3D, camera AI | AMR nhiều cảm biến, xe kiểm kê bằng camera, xe ngoài trời, robot di động cộng tác | Cincoze DX-1200 | Core i9/i7/i5/i3 thế hệ 12 tới 16 nhân 24 luồng, DDR5 4800 ECC tới 64 GB, đồ hoạ UHD 770 kiến trúc Xe cho suy luận ảnh | 9–48 V DC, bảo vệ quá áp, quá dòng, ESD; -40 đến 70 °C; MIL-STD-810G; UL 62368-1; EN 50121-3-2, EN 45545-2, E-mark | Tới 4 × 10GbE, tới 8 cổng PoE; mở rộng LAN, M12, DIO, COM qua mô-đun | 1 M.2 Key E + 2 Mini PCIe cho Wi-Fi, GNSS, 4G, Bluetooth |
Cách ghép với lớp chuyển động: ở cấu hình 1, ARK-2121F làm cả dẫn đường và giao tiếp, PLC nhỏ lo mô tơ và an toàn, nối với máy tính qua RS485 hoặc thẻ CAN Mini PCIe. Ở cấu hình 2, DS-1300 chạy SLAM 2D với hai LiDAR trên hai cổng LAN, mô-đun CFM ignition tắt máy an toàn theo khoá xe, mô-đun CMI thêm COM và DIO cho BMS và đèn còi. Ở cấu hình 3, DX-1200 nhận LiDAR 3D qua 10GbE, camera qua PoE, suy luận nhận dạng pallet trên đồ hoạ tích hợp, nguồn 9–48 V nối thẳng ắc quy 48 V qua cầu chì. Xe có cánh tay robot gắn trên xe cần thêm bộ điều khiển EtherCAT riêng; cách phối hợp robot với dây chuyền có trong bài robot trong dây chuyền sản xuất.
4. Ví dụ triển khai máy tính cho xe AGV
Xe kéo bám băng từ cấp linh kiện trong xưởng lắp ráp
Bài toán: xe kéo chạy tuyến cố định qua nhiều trạm, đọc thẻ RFID sàn để dừng đúng trạm, báo vị trí về phần mềm điều độ, thân xe nhỏ và nguồn 24 V. Thiết bị: ARK-2121F gắn ray DIN trong thân xe, đầu đọc RFID và cảm biến băng từ vào RS485, driver mô tơ qua thẻ CAN Mini PCIe, Wi-Fi ở khe Mini PCIe còn lại, SSD công nghiệp. Kết quả kỳ vọng: mỗi xe một máy tính tiêu thụ dưới 10 W, không quạt, không ổ cơ; đổi trạm dừng bằng cập nhật phần mềm.
AMR dẫn đường LiDAR trong kho thành phẩm có kho lạnh
Bài toán: xe tự hành nâng pallet chạy giữa kho thường 30 °C và kho lạnh -18 °C, dẫn đường LiDAR 2D, nhận lệnh xuất nhập từ hệ quản lý kho. Thiết bị: DS-1300 Core i7, hai LiDAR nối hai cổng GbE, mô-đun CFM ignition nối khoá xe, CMI thêm COM cho BMS và encoder, SSD NVMe. Kết quả kỳ vọng: máy chịu chênh lệch nhiệt gần 50 °C nhờ vỏ kín và dải nhiệt -40 °C; tắt máy an toàn khi xe về trạm sạc. Cách nối AMR với phần mềm kho có trong bài nhà kho thông minh.
Xe kiểm kê bằng camera chạy đêm trong trung tâm phân phối
Bài toán: xe tự hành chạy dọc kệ, bốn camera chụp nhãn pallet nhiều tầng, nhận dạng mã ngay trên xe, LiDAR 3D tránh vật cản thấp. Thiết bị: DX-1200 Core i7 thế hệ 12, DDR5 ECC, LiDAR 3D vào cổng 10GbE, camera GigE vào mô-đun PoE, nguồn ắc quy 48 V nối thẳng. Kết quả kỳ vọng: một máy tính vừa dẫn đường vừa xử lý ảnh; kết quả kiểm kê gửi về hệ thống ngay khi xe kết thúc dãy kệ.

Chọn thiết bị cho máy tính cho xe AGV
Ba model trên nằm trong danh mục máy tính nhúng, chia theo hãng Advantech và Cincoze; mỗi trang sản phẩm ghi dải điện áp vào, dải nhiệt, chuẩn rung sốc, số cổng và các mô-đun mở rộng theo tài liệu hãng. Với xe hệ 24 V tuyến cố định, ARK-2121F đủ cổng COM, DIO và khe không dây. Với xe dẫn đường LiDAR chạy kho lạnh hoặc cần tắt máy theo khoá xe, DS-1300 với mô-đun CFM và CMI là lựa chọn cân bằng. Với xe nhiều camera, LiDAR 3D hoặc hệ 48 V nối thẳng, DX-1200 cho băng thông 10GbE, PoE và nguồn 9–48 V.
Ba số liệu cần có trước khi hỏi báo giá: điện áp ắc quy và dao động thực đo bằng đồng hồ khi mô tơ khởi động; nhiệt độ bên trong thân xe sau một giờ chạy; danh sách cảm biến với chuẩn giao tiếp của từng cái. Nhập điều kiện lắp đặt vào công cụ chọn máy theo điều kiện lắp đặt để lọc dòng máy, rồi gửi yêu cầu để kỹ thuật IPC247 tư vấn cấu hình cổng, mô-đun CAN, PoE và cho mượn máy mẫu chạy thử phần mềm dẫn đường trên xe thật.
Câu hỏi thường gặp về máy tính cho xe AGV
Xe AGV có cần máy tính công nghiệp không, hay chỉ cần PLC?
Xe bám băng từ hoặc QR sàn chỉ cần PLC hoặc bộ điều khiển chuyển động. Xe dẫn đường tự nhiên bằng LiDAR, SLAM, camera bắt buộc có máy tính vì thuật toán định vị và lập kế hoạch đường phải xử lý đám mây điểm vài chục nghìn điểm mỗi vòng quét, việc PLC không làm được. Phần lớn xe hiện đại có cả hai: PLC lo an toàn và mô tơ, máy tính lo dẫn đường và giao tiếp.
Máy tính trên xe AGV cấp nguồn từ ắc quy 48 V thế nào?
Chọn máy có đầu vào DC dải rộng 9–48 V như Cincoze DX-1200 để nối gần như trực tiếp qua cầu chì, hoặc dùng bộ DC-DC cách ly 48 V sang 24 V cho máy đầu vào 9–36 V như ARK-2121F. Trong cả hai trường hợp phải có bảo vệ ngược cực, quá áp và tụ giữ nguồn để máy không khởi động lại khi mô tơ khởi động làm sụt áp.
Nên nối LiDAR và mô tơ với máy tính qua cổng gì?
LiDAR 2D/3D dùng Ethernet, mỗi cảm biến một cổng LAN riêng hoặc qua switch trên xe; cảm biến 3D hoặc camera GigE nên có cổng PoE để bớt dây nguồn. Driver mô tơ và BMS ắc quy dùng CAN hoặc RS485 Modbus; cảm biến an toàn và nút dừng khẩn đi vào DIO cách ly hoặc PLC an toàn.
Máy tính cho xe AGV cần chống rung mức nào?
Xe chạy trên sàn bê tông qua khe co giãn và gờ giảm tốc tạo rung ngẫu nhiên 1 đến 3 Grms và sốc khi va chạm. Yêu cầu tối thiểu là chứng nhận rung IEC 60068-2-64 từ 2 Grms và sốc IEC 60068-2-27 từ 30 G với SSD; máy đạt MIL-STD-810G như DS-1300, DX-1200 có dự phòng rộng hơn. Không dùng ổ cứng cơ trên xe.